Volvo Cars et NVIDIA étendent leur collaboration afin de développer des technologies de conduite automatisée pour les futurs véhicules Volvo. Annoncé le 15 octobre 2026, l’accord associe l’expertise de Volvo en matière de sécurité à l’architecture NVIDIA Hyperion pour les capteurs et le calcul, au système d’exploitation Halos OS et au logiciel de conduite Alpamayo Stack.
Les deux entreprises indiquent que la technologie fera ses débuts dans une Volvo de nouvelle génération, dans le cadre de la plus importante offensive produit annoncée par le constructeur. Le modèle, la date de production et la configuration définitive des capteurs n’ont pas été communiqués. Il s’agit donc d’un programme de développement, pas du lancement d’une Volvo autonome disponible à la commande.
Le rôle de l’architecture Hyperion
Volvo et NVIDIA décrivent des véhicules capables de gérer des environnements réels complexes, des autoroutes aux rues urbaines très fréquentées, en passant par les manœuvres de stationnement. La navigation de porte à porte exprime l’objectif de la technologie. Elle ne signifie pas qu’une future voiture pourra conduire seule sur toutes les routes et dans toutes les conditions météorologiques.
Hyperion relie le calcul central aux capteurs nécessaires à l’assistance avancée et à la conduite automatisée. Dans une voiture de série, les caméras, les radars, le lidar et les autres sources doivent être traités en temps réel. Le système doit ensuite transformer ces informations en alertes ou en commandes pour la direction, les freins et l’accélérateur. Volvo n’a pas publié la liste finale des capteurs, la redondance matérielle ni les limites opérationnelles du futur modèle.
Halos OS constitue la base logicielle destinée à l’intégration et à la sécurité. NVIDIA le présente comme une plateforme comprenant des services système, des interfaces avec les capteurs et des protections capables de contrôler les actions produites par l’intelligence artificielle. Alpamayo Stack ajoute les logiciels de conduite et les modèles capables d’interpréter des situations routières complexes.
Ces noms de produits ne constituent pas une homologation pour un véhicule particulier. La voiture de série devra être validée, documentée, testée contre les risques informatiques et approuvée dans chaque marché où les fonctions seront proposées.
Une première application sur une Volvo de nouvelle génération
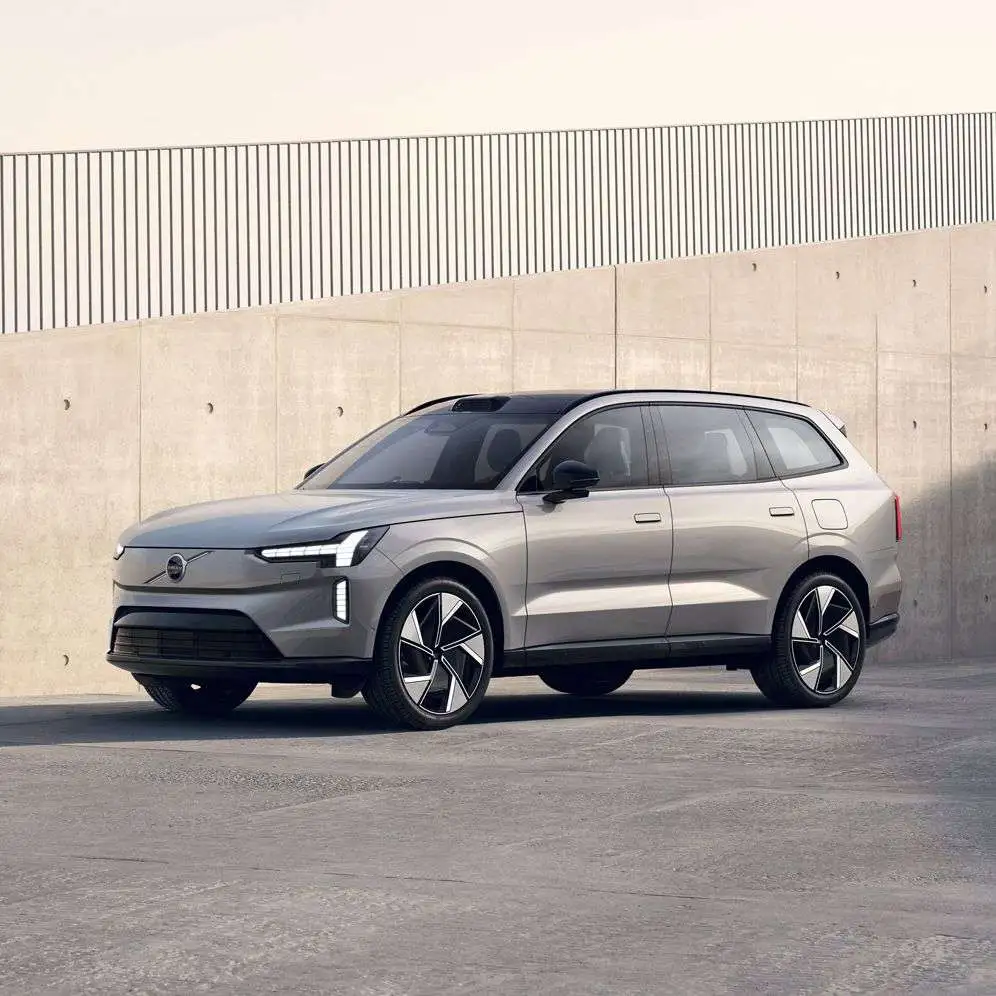
Volvo a confirmé que le système apparaîtra d’abord sur un véhicule de nouvelle génération, sans préciser sa carrosserie ni son nom. Il n’est pas confirmé que le premier modèle sera un SUV, une berline ou l’EX60. Volvo a présenté l’EX60 comme le premier véhicule reposant sur sa base électrique SPA3, mais le communiqué NVIDIA ne l’identifie pas comme le premier modèle doté de l’ensemble Hyperion, Halos et Alpamayo.
Le partenariat correspond à la stratégie de Volvo en faveur de véhicules électriques définis par logiciel. La marque a présenté le Superset, un ensemble commun de matériels, de logiciels et de modules électroniques utilisable sur plusieurs modèles. Elle décrit également SPA3 comme une base électrique évolutive. Le partage des composants peut simplifier le développement, mais ne garantit pas des fonctions et des limites identiques sur toutes les voitures.
Pour l’acheteur, une plateforme commune ne représente pas automatiquement une fonction disponible. Une voiture peut posséder un calculateur central puissant et recevoir des mises à jour sans proposer une conduite automatisée illimitée. L’équipement, les conditions d’utilisation et l’autorisation légale seront définis pour chaque fonction.
Une relation commencée en 2017
La collaboration a commencé en 2017, lorsque Volvo Cars, Autoliv, Zenuity et NVIDIA ont annoncé des travaux basés sur NVIDIA DRIVE PX. Zenuity était une entreprise logicielle créée par Volvo Cars et Autoliv pour développer des technologies de conduite autonome. Le projet portait sur la reconnaissance des objets, l’anticipation des dangers et la planification des trajectoires grâce à l’intelligence artificielle.
La coopération s’est poursuivie dans les véhicules Volvo. L’EX90 utilise un système central basé sur NVIDIA DRIVE Orin. Volvo indique une capacité supérieure à 250 billions d’opérations par seconde. Cette valeur décrit la puissance de calcul de la plateforme, et non une mesure directe de la sécurité, de l’autonomie ou du comportement routier.
Dans une présentation technologique antérieure, Volvo a aussi annoncé des véhicules futurs basés sur NVIDIA DRIVE Thor. NVIDIA indique jusqu’à 1 000 billions d’opérations par seconde pour Thor et une efficacité énergétique jusqu’à sept fois supérieure à celle d’un seul système Orin. Ces chiffres concernent la plateforme et ne permettent pas, à eux seuls, de connaître les fonctions d’un modèle précis.
Le cloud et l’entraînement des modèles
La collaboration dépasse l’ordinateur installé dans la voiture. Zenseact, la société logicielle détenue par Volvo Cars, utilise des systèmes NVIDIA DGX pour entraîner des modèles d’intelligence artificielle. Les données de conduite réelle et les environnements simulés peuvent aider les ingénieurs à améliorer la perception et la planification.
Ce travail ne permet pas de mettre à jour sans contrôle des fonctions critiques. Les données doivent être gérées selon les règles de confidentialité et de cybersécurité. Le logiciel doit être testé sous la pluie, dans l’obscurité, avec des objets inhabituels, des défaillances de capteurs et des comportements imprévisibles d’autres usagers. Volvo reste responsable de l’intégration de la voiture complète.
NVIDIA décrit Alpamayo comme une famille de modèles et d’outils pour les véhicules autonomes. Le système peut interpréter une scène, produire une trajectoire et appliquer des contrôles de sécurité indépendants. Volvo devra combiner ces éléments avec ses capteurs, ses freins, sa direction, ses systèmes de secours et son interface conducteur.
Ce que recouvrent « eyes-off » et « mind-off »
Le communiqué évoque une introduction progressive de la conduite eyes-off et mind-off. Ces expressions décrivent l’ambition de permettre au conducteur de ne plus surveiller constamment la route ou de déléguer une plus grande partie de la tâche dans des conditions définies. Elles ne donnent pas un niveau SAE officiel et ne précisent pas quelle responsabilité restera au conducteur.
Tout système automatisé possède un domaine opérationnel : type de route, vitesse, météo, visibilité, cartographie et trafic. Lorsqu’il atteint sa limite, il doit demander au conducteur de reprendre la main ou exécuter une procédure d’arrêt sûre. Volvo n’a pas encore publié ces limites pour le futur véhicule.
Il faut aussi distinguer l’aide à la conduite de la conduite automatisée. Un système peut contrôler la vitesse et la direction tout en exigeant que le conducteur regarde la route. Une fonction plus avancée peut autoriser un bref détour du regard. La classification technique et juridique de la future Volvo reste inconnue.
Les éléments qui restent inconnus
Volvo et NVIDIA n’ont pas annoncé le nom du modèle, son prix, sa date de lancement, les capteurs définitifs, les marchés concernés, le niveau officiel d’automatisation ni la configuration complète du matériel. Il n’est pas confirmé que toutes les futures Volvo électriques utiliseront exactement les mêmes composants.
Le fait établi est l’élargissement d’une collaboration commencée en 2017. Une Volvo de nouvelle génération réunira l’expérience de la marque en sécurité avec Hyperion, Halos OS et Alpamayo Stack. Le résultat ne pourra être évalué qu’après la présentation d’un modèle de série et de ses conditions d’utilisation. Pour l’instant, l’annonce constitue une feuille de route technologique, pas une promesse de conduite autonome partout.