Volvo Cars und NVIDIA erweitern ihre Zusammenarbeit, um automatisierte Fahrfunktionen für künftige Volvo-Fahrzeuge zu entwickeln. Die Vereinbarung wurde am 15. Oktober 2026 bekannt gegeben. Sie verbindet Volvos Sicherheits- und Fahrzeugkompetenz mit der NVIDIA-Hyperion-Architektur für Sensorik und Rechenleistung, dem Betriebssystem Halos OS und der Fahrsoftware Alpamayo Stack.
Die Technologie soll laut den beiden Unternehmen zuerst in einem Volvo der nächsten Generation eingesetzt werden. Das Fahrzeug gehört zu Volvos bislang größter angekündigter Produktoffensive. Modellname, Produktionsdatum und endgültige Sensorik wurden nicht genannt. Die Nachricht beschreibt deshalb ein Entwicklungsprogramm und kein autonomes Volvo-Modell, das bereits bestellt werden kann.
Was Hyperion leisten soll
Volvo und NVIDIA sprechen von Fahrzeugen, die komplexe reale Umgebungen bewältigen können sollen. Genannt werden Autobahnen, stark befahrene Stadtstraßen und Parkmanöver. Die Formulierung „von Tür zu Tür“ beschreibt das Ziel der Entwicklung. Sie bestätigt nicht, dass ein künftiges Fahrzeug auf jeder Straße, bei jedem Wetter und in jedem Land selbstständig fahren darf.
Hyperion verbindet die zentrale Rechenplattform mit den Sensoren, die für moderne Fahrerassistenz und automatisiertes Fahren notwendig sind. In einem Serienfahrzeug müssen Kameras, Radar, Lidar und andere Quellen in Echtzeit ausgewertet werden. Aus diesen Daten entstehen Warnungen oder Befehle für Lenkung, Bremsen und Antrieb. Volvo hat die endgültige Sensorliste, die Hardware-Redundanz und den Betriebsbereich des neuen Fahrzeugs noch nicht veröffentlicht.
Halos OS bildet die Softwaregrundlage für die Integration und Sicherheit. NVIDIA beschreibt Halos als Plattform mit Systemdiensten, Sensorschnittstellen und Schutzmechanismen, die von KI erzeugte Aktionen prüfen können. Alpamayo Stack ergänzt Fahrsoftware und Modelle für die Interpretation schwieriger Verkehrssituationen.
Die Namen der Plattformen sind keine Zulassung für ein bestimmtes Volvo-Modell. Ein Serienfahrzeug benötigt Validierung, Sicherheitsdokumentation, Tests zur Cybersicherheit und rechtliche Genehmigungen in jedem Markt.
Premiere in einem Volvo der nächsten Generation
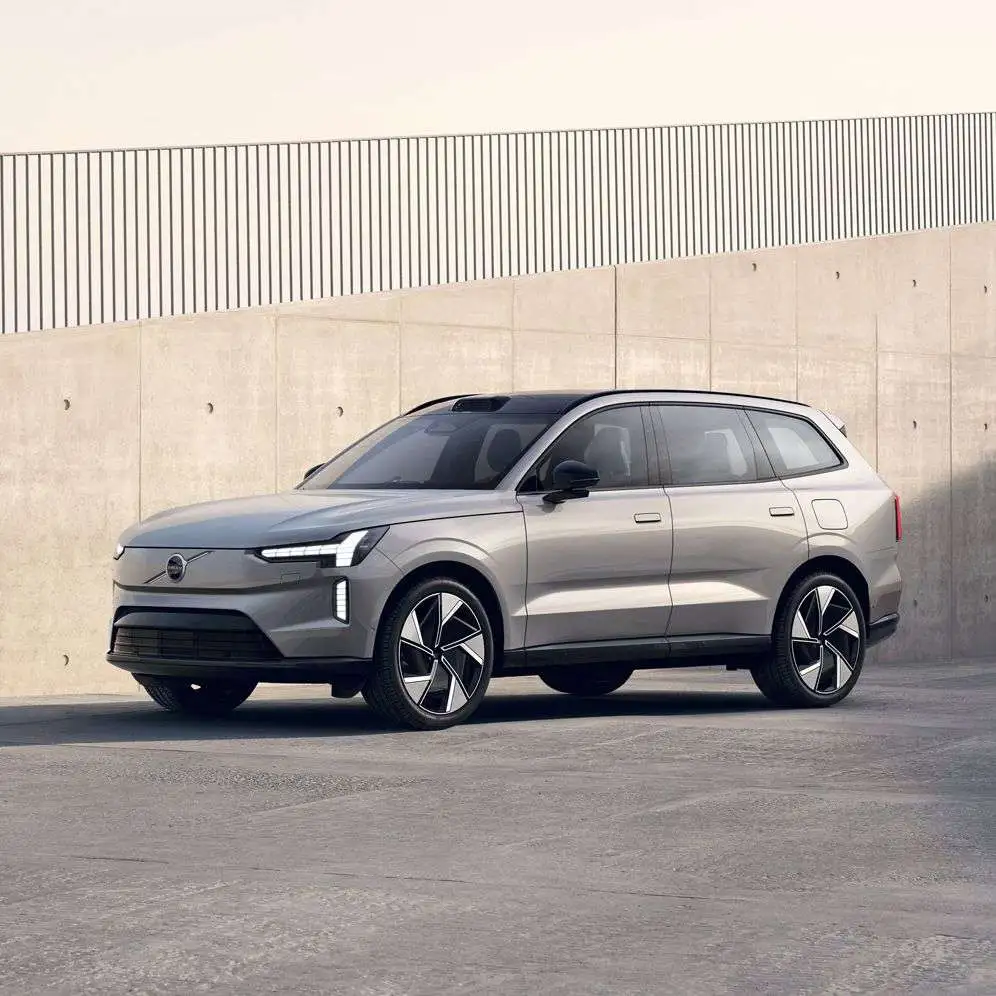
Volvo hat nur bestätigt, dass die Technologie zuerst in einem Modell der nächsten Generation erscheinen soll. Karosserie und Name bleiben offen. Es ist daher nicht bestätigt, dass der erste Einsatz in einem SUV, einer Limousine oder im EX60 erfolgt. Volvo hat den EX60 als erstes Modell auf der elektrischen Architektur SPA3 angekündigt, der NVIDIA-Kommuniqué nennt ihn aber nicht als erstes Fahrzeug mit der vollständigen Kombination aus Hyperion, Halos und Alpamayo.
Die Partnerschaft passt zu Volvos Strategie für Elektroautos, die durch Software weiterentwickelt werden. Das Unternehmen hat den Superset-Ansatz vorgestellt, bei dem mehrere Modelle gemeinsame Hardware-, Software- und Elektronikbausteine nutzen können. SPA3 soll als skalierbare elektrische Basis dienen. Gemeinsame Komponenten können die Entwicklung vereinfachen, garantieren aber nicht dieselben Funktionen und Grenzen für jedes Fahrzeug.
Für Käufer ist die Plattform nicht mit einer automatisch verfügbaren Funktion gleichzusetzen. Ein Fahrzeug kann zentrale Rechenleistung und Software-Updates besitzen, ohne unbegrenztes automatisiertes Fahren anzubieten. Ausstattung, Betriebsbedingungen und rechtliche Zulassung werden für die einzelne Funktion festgelegt.
Eine Zusammenarbeit seit 2017
Die Zusammenarbeit begann 2017. Damals kündigten Volvo Cars, Autoliv, Zenuity und NVIDIA Arbeiten auf Basis von NVIDIA DRIVE PX an. Zenuity war ein von Volvo Cars und Autoliv gegründetes Softwareunternehmen für autonome Fahrtechnologien. Das Projekt sollte Objekte erkennen, Gefahren vorhersagen und Fahrwege mithilfe künstlicher Intelligenz planen.
Die Kooperation wurde in Volvo-Fahrzeugen fortgeführt. Der EX90 nutzt eine zentrale Rechenplattform auf Basis von NVIDIA DRIVE Orin. Volvo nennt eine Leistung von mehr als 250 Billionen Operationen pro Sekunde. Diese Zahl beschreibt die Rechenkapazität und ist keine direkte Messung von Sicherheit, Autonomie oder Fahrverhalten.
In einer früheren Technologiepräsentation kündigte Volvo außerdem künftige Fahrzeuge mit NVIDIA DRIVE Thor an. NVIDIA gibt für Thor bis zu 1.000 Billionen Operationen pro Sekunde und eine bis zu siebenfach höhere Energieeffizienz gegenüber einem einzelnen Orin-System an. Diese Angaben beziehen sich auf die Plattform und sagen allein nichts über die Funktionen eines bestimmten Volvo aus.
Daten und KI-Training außerhalb des Fahrzeugs
Die Zusammenarbeit beschränkt sich nicht auf den Computer im Auto. Zenseact, Volvos vollständig eigene Softwaregesellschaft, nutzt NVIDIA-DGX-Systeme zum Training von KI-Modellen. Reale Fahrdaten und simulierte Szenarien können dabei helfen, Wahrnehmung und Fahrplanung zu verbessern.
Sicherheitskritische Funktionen dürfen dadurch nicht unkontrolliert aktualisiert werden. Daten müssen nach Datenschutz- und Cybersicherheitsanforderungen verarbeitet werden. Die Software muss bei Regen, Dunkelheit, ungewöhnlichen Hindernissen, Sensorausfällen und unvorhersehbaren Reaktionen anderer Verkehrsteilnehmer getestet werden. Volvo bleibt für die Integration des Gesamtsystems verantwortlich.
NVIDIA beschreibt Alpamayo als Familie von Modellen und Werkzeugen für autonome Fahrzeuge. Der Stack kann eine Szene interpretieren, eine Trajektorie erzeugen und unabhängige Sicherheitsprüfungen anwenden. Volvo muss diese Elemente mit der eigenen Sensorik, Lenkung, Bremsanlage, Rückfallebene und Fahrer-Schnittstelle verbinden.
Was „eyes-off“ und „mind-off“ bedeuten
Die gemeinsame Mitteilung spricht von einer schrittweisen Einführung von eyes-off und mind-off. Gemeint ist die Absicht, dass Fahrer unter festgelegten Bedingungen nicht ständig die Straße überwachen oder einen größeren Teil der Fahraufgabe abgeben müssen. Die Begriffe nennen jedoch kein offizielles SAE-Level und legen nicht fest, welche Verantwortung beim Fahrer bleibt.
Jedes automatisierte System hat einen Betriebsbereich. Dazu gehören Straßentyp, Geschwindigkeit, Wetter, Sicht, Karten und Verkehr. Wenn das System seine Grenze erreicht, muss es die Übernahme durch den Fahrer anfordern oder ein sicheres Ausweich- beziehungsweise Stoppmanöver ausführen. Volvo hat die Grenzen des künftigen Fahrzeugs noch nicht veröffentlicht.
Auch Fahrerassistenz und automatisiertes Fahren sind zu unterscheiden. Ein System kann Geschwindigkeit und Lenkung beeinflussen und trotzdem verlangen, dass der Fahrer die Straße beobachtet. Eine fortschrittlichere Funktion kann das Wegschauen für einen begrenzten Zeitraum erlauben. Die technische und rechtliche Einstufung des künftigen Volvo steht noch aus.
Was noch nicht bestätigt ist
Volvo und NVIDIA haben weder Modellname, Preis, Starttermin, endgültige Sensoren, verfügbare Märkte noch das offizielle Automatisierungslevel veröffentlicht. Ebenso ist nicht bestätigt, dass alle künftigen elektrischen Volvo exakt dieselben Hardwarekomponenten verwenden.
Bestätigt ist die Erweiterung einer Zusammenarbeit, die 2017 begonnen hat. Ein Volvo der nächsten Generation soll Volvos Sicherheitskompetenz mit Hyperion, Halos OS und Alpamayo Stack verbinden. Das Ergebnis lässt sich erst nach der Vorstellung eines Serienfahrzeugs und seiner Betriebsbedingungen bewerten. Bis dahin ist die Ankündigung eine technische Roadmap und kein Versprechen für autonomes Fahren überall.