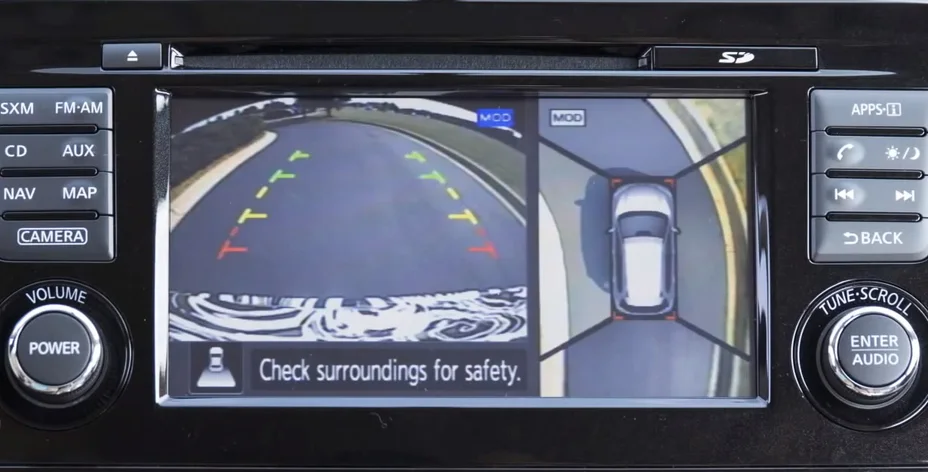
Nissan Around View Monitor affianca la vista composta dall'alto al video posteriore. Fonte: materiale stampa Nissan News
Come l'auto crea la vista a volo d'uccello a 360°
La prospettiva che sembra ripresa da una telecamera sospesa sopra l'auto è virtuale. Un sistema 360° tipico usa quattro telecamere ultragrandangolari: davanti, dietro e sotto ciascuno specchietto. Una centralina corregge i quattro video e li proietta in un'unica immagine vista dall'alto.
Le strisce a terra risultano credibili perché il calcolo è ottimizzato per il piano stradale. Un palo o una persona, invece, possono apparire inclinati, allungati o interrotti nelle giunzioni. Anche l'auto al centro è normalmente un modello grafico: le telecamere esterne non possono fotografarne il tetto da quella posizione.
Campi visivi sovrapposti
Bosch descrive quattro telecamere a corto raggio con apertura di 190 gradi. L'unità frontale si trova nella griglia o nel paraurti, quella posteriore vicino al portellone o alla targa, mentre le laterali guardano verso il basso dagli specchietti. I campi devono sovrapporsi per offrire punti comuni al software.
Texas Instruments documenta configurazioni da quattro a sei obiettivi fisheye. L'ampio angolo serve a vedere vicino alle ruote, ma curva linee che nel mondo reale sono dritte. Per questo il fotogramma grezzo non può essere semplicemente ritagliato e posizionato sul display.
I sensori a ultrasuoni, se presenti, forniscono distanze e avvisi separati. Possono aiutare la frenata a bassa velocità, ma i pixel dell'asfalto e del marciapiede arrivano esclusivamente dalle telecamere.
Correzione ottica e prospettiva
Il processore conosce posizione, altezza, orientamento e modello di distorsione di ogni camera. Prima rimuove la curvatura fisheye applicando la trasformazione inversa dell'obiettivo. Poi converte la ripresa obliqua in una proiezione su un piano comune, come se fosse osservato verticalmente.
Ogni telecamera richiede una propria matrice prospettica. La calibrazione può usare pannelli marcati disposti attorno alla vettura, visibili da due camere adiacenti. Il software confronta gli stessi punti e cerca la trasformazione che li fa coincidere. I parametri vengono salvati in tabelle, così la centralina può elaborarli rapidamente a ogni fotogramma.
Come spariscono le cuciture
Dopo la correzione geometrica, le zone sovrapposte devono essere fuse. L'algoritmo sceglie e mescola i pixel vicini al confine per evitare quattro riquadri separati. Resta però un secondo problema: una camera può essere in pieno sole e l'altra in ombra.
Texas Instruments chiama “allineamento fotometrico” la correzione delle differenze di luminosità, colore, esposizione e bilanciamento del bianco. Solo dopo questa operazione il blending può produrre una transizione meno visibile.
Nei sistemi 3D, le immagini sono applicate attorno a un modello digitale dell'auto. Bosch usa una griglia dinamica dell'ambiente; la soluzione TI descrive una superficie a forma di ciotola, piatta vicino al veicolo e rialzata verso l'esterno. Ciò consente punti di vista rotanti e una resa più naturale degli oggetti verticali.
Perché gli oggetti alti si deformano
La vista 2D di base assume che il mondo circostante sia piatto. La base di un dissuasore viene posizionata correttamente, ma la sua estremità superiore si trova a un'altra altezza. Se anche quei pixel vengono mappati sul suolo, il dissuasore sembra sdraiarsi verso l'esterno.
Le giunzioni costituiscono un altro limite. Nissan avverte che un oggetto alto vicino al confine tra due aree può non apparire interamente. Volvo indica veri e propri settori ciechi tra i campi delle telecamere, nei quali un ostacolo può restare nascosto fino a quando è molto vicino.
La visualizzazione 3D riduce alcuni artefatti, ma non cambia l'origine delle immagini. Le camere restano basse e qualsiasi oggetto che ne oscura una parte del campo nasconde ciò che si trova dietro.
Riparazioni e calibrazione
Le matrici funzionano soltanto se le telecamere conservano la posizione prevista. Uno specchietto ripiegato, una portiera aperta o un supporto spostato dopo un urto rendono incoerente il settore interessato. La sostituzione di specchio, griglia, paraurti o portellone può richiedere la procedura di calibrazione prescritta dal costruttore.
Su un'auto usata conviene provare il sistema sopra linee dritte. I segni dovrebbero attraversare le giunzioni senza grandi salti. Immagini doppie, un settore ruotato o nero e bordi disallineati possono derivare da sporco, guasti, montaggio scorretto o calibrazione mancante.
Fango, acqua, neve e ghiaccio riducono direttamente ciò che la camera vede. Anche riflessi intensi e buio peggiorano il dettaglio: il software può uniformare l'esposizione, non ricostruire informazione mai catturata.
Un aiuto, non una misura perfetta
La vista 360° facilita il parcheggio a bassa velocità e mostra la posizione delle ruote rispetto a linee e cordoli. Le distanze apparenti possono però differire da quelle reali e un ostacolo può cadere in una cucitura. Controllo diretto, specchi e sensori restano necessari.
Nissan annunciò Around View Monitor per Elgrand in Giappone nel 2007. Risoluzione e viste 3D sono cresciute, ma la catena tecnica resta riconoscibile: correggere l'obiettivo, trasformare la prospettiva, pareggiare luce e colore, quindi comporre tutto in tempo reale.