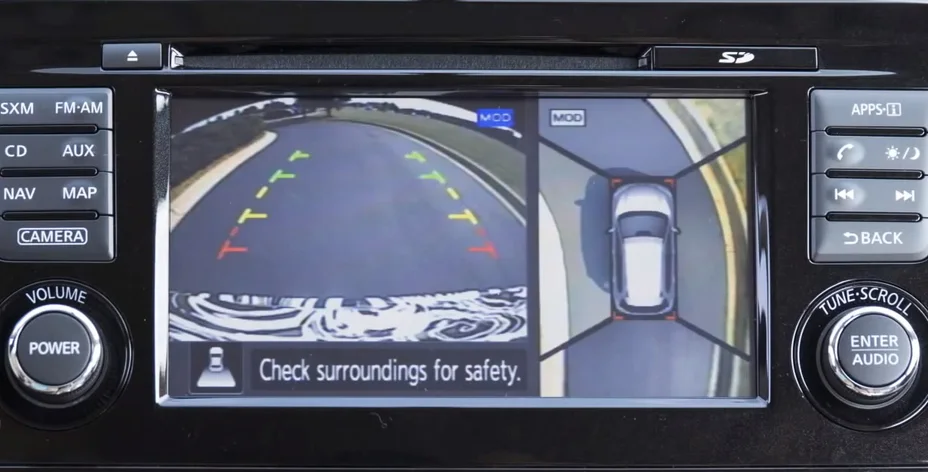
Nissan Around View Monitor zeigt die berechnete Draufsicht neben dem Rückfahrbild. Quelle: Nissan-News-Pressematerial
So erzeugt ein Auto die 360-Grad-Vogelperspektive
Die scheinbar mehrere Meter über dem Auto aufgenommene Ansicht stammt nicht aus der Luft. Ein typisches 360-Grad-System nutzt vier Ultraweitwinkelkameras: vorn, hinten und unter beiden Außenspiegeln. Ein Steuergerät entzerrt die Videobilder und projiziert sie in eine virtuelle Draufsicht.
Fahrbahnmarkierungen wirken überzeugend, weil sie nahe an der berechneten Bodenebene liegen. Hohe Objekte können sich dagegen neigen, strecken oder an Übergängen abbrechen. Das Fahrzeug in der Mitte ist meist ein Grafikmodell, denn die Außenkameras können sein Dach nicht von oben filmen.
Vier Kameras mit Überlappung
Bosch beschreibt Nahbereichskameras mit 190 Grad Öffnungswinkel. Die Frontkamera sitzt in Kühlergrill oder Stoßfänger, die hintere an Heckklappe oder Kennzeichen und die seitlichen in den Spiegeln. Benachbarte Blickfelder überlappen sich, damit die Software gemeinsame Merkmale findet.
Texas Instruments dokumentiert Systeme mit vier bis sechs Fischaugenobjektiven. Der breite Winkel erfasst den Boden nahe an den Rädern, verbiegt jedoch gerade Linien. Vor der Zusammenführung muss diese optische Verzerrung zurückgerechnet werden.
Ultraschallsensoren können Entfernungen und Warnungen ergänzen. Sie liefern aber keine Bildpunkte für Asphalt oder Bordstein; diese stammen aus den Kameras.
Von der Fischaugenaufnahme zur Draufsicht
Der Rechner kennt Höhe, Ausrichtung, Position und Linsenmodell jeder Kamera. Zuerst wendet er die inverse Fischaugenverzerrung an. Anschließend überführt eine eigene Perspektivmatrix jedes schräge Bild auf eine gemeinsame Bodenfläche, die von oben betrachtet erscheint.
Zur Kalibrierung können markierte Tafeln rund um das Fahrzeug liegen. Je zwei Kameras sehen dieselben Referenzpunkte. Der Algorithmus bestimmt die Transformation, bei der diese Punkte übereinanderliegen, und speichert das Ergebnis in Zuordnungstabellen für die Echtzeitverarbeitung.
Die exakte Einbaulage ist damit Teil der Berechnung. Eine physisch passende Ersatzkamera erzeugt nicht automatisch ein korrektes Gesamtbild, wenn Winkel oder Kalibrierwerte abweichen.
Helligkeit und Farbe angleichen
Nach der geometrischen Korrektur bleiben überlappende Bereiche. Die Software mischt dort Pixel benachbarter Kameras, damit keine vier getrennten Rechtecke sichtbar sind.
Eine Seite des Autos kann im Schatten stehen, die andere in der Sonne. Automatische Belichtung und Weißabgleich zeigen denselben Boden dann unterschiedlich. Die von Texas Instruments beschriebene photometrische Angleichung korrigiert Helligkeit und Farbe vor dem Blending.
3D-Systeme legen die Videos um ein digitales Fahrzeugmodell. Bosch nutzt ein dynamisches Drahtgitter des Umfelds. Texas Instruments beschreibt eine Schale: nahe am Auto flach, weiter außen ansteigend. So lassen sich drehbare Blickwinkel erzeugen und senkrechte Objekte natürlicher darstellen.
Warum Poller umkippen
Eine klassische 2D-Draufsicht behandelt die Umgebung als Ebene. Der Fuß eines Pollers passt dazu, seine Spitze liegt jedoch höher. Werden auch diese Pixel auf den Boden projiziert, scheint der Poller nach außen zu kippen.
An den Nähten entsteht eine weitere Schwachstelle. Nissan warnt, dass hohe Objekte nahe einer Grenze zwischen zwei Kamerabereichen unvollständig erscheinen können. Volvo nennt blinde Sektoren an den Übergängen, in denen ein Hindernis bis zur unmittelbaren Annäherung verborgen bleiben kann.
Eine 3D-Projektion verringert bestimmte Artefakte, beseitigt aber keine Verdeckung. Wenn ein nahes Objekt die Sicht blockiert, besitzen die tief montierten Kameras keine Bildinformation über den Bereich dahinter.
Nach einer Reparatur prüfen
Die gespeicherten Matrizen stimmen nur, solange jede Kamera ihre kalibrierte Position behält. Ein eingeklappter Spiegel, eine offene Tür oder eine verschobene Halterung verfälscht den jeweiligen Sektor. Nach Arbeiten an Spiegel, Grill, Stoßfänger oder Heckklappe kann die Herstellervorgabe eine Kalibrierung verlangen.
Bei einem Gebrauchtwagen lässt sich die Funktion über geraden Parkplatzlinien prüfen. Sie sollten ohne große Sprünge durch die Übergänge laufen. Doppelbilder, verdrehte oder schwarze Felder und deutlicher Versatz können auf Schmutz, Defekt, falsche Montage oder fehlende Kalibrierung hinweisen.
Wasser, Schlamm, Salz, Eis und Schnee verdecken reale Bereiche. Auch Gegenlicht und Dunkelheit kosten Detail. Bildverarbeitung kann Belichtung ausgleichen, aber keine nie erfassten Informationen herstellen.
Warum das Bild beim Lenken lebendig wirkt
Viele Anzeigen ergänzen die Kamerabilder um Führungslinien, die sich mit dem Lenkradwinkel bewegen. Diese Linien stammen nicht aus dem Video. Das Fahrzeug kennt seinen Lenkwinkel und berechnet daraus einen voraussichtlichen Fahrkorridor, der als Grafik über die Kamerabilder gelegt wird. Er beschreibt eine Prognose bei langsamer Fahrt und ist keine Garantie, dass der gesamte Weg frei bleibt.
Einige Systeme schalten abhängig von Fahrstufe und Geschwindigkeit automatisch zwischen Front-, Heck- und Draufsicht um. Andere erlauben einen gezielten Blick auf ein Rad oder die Anhängerkupplung. Die Darstellung kann deshalb je nach Fahrzeug unterschiedlich aussehen, obwohl das Grundprinzip mit kalibrierten, überlappenden Kameras gleich bleibt.
Hilfsmittel statt präziser Maßstab
Die 360-Grad-Ansicht hilft bei niedriger Geschwindigkeit, Räder zu positionieren und Bordsteine zu erkennen. Scheinbare Entfernungen können abweichen, und ein schmales Hindernis kann in einer Naht verschwinden. Direkter Blick, Spiegel und Parksensoren bleiben notwendig.
Nissan kündigte Around View Monitor 2007 für den japanischen Elgrand an. Auflösung und 3D-Darstellung entwickelten sich weiter, der Ablauf blieb: Linse entzerren, Perspektive transformieren, Bilder angleichen und die Datenströme in Echtzeit verbinden.