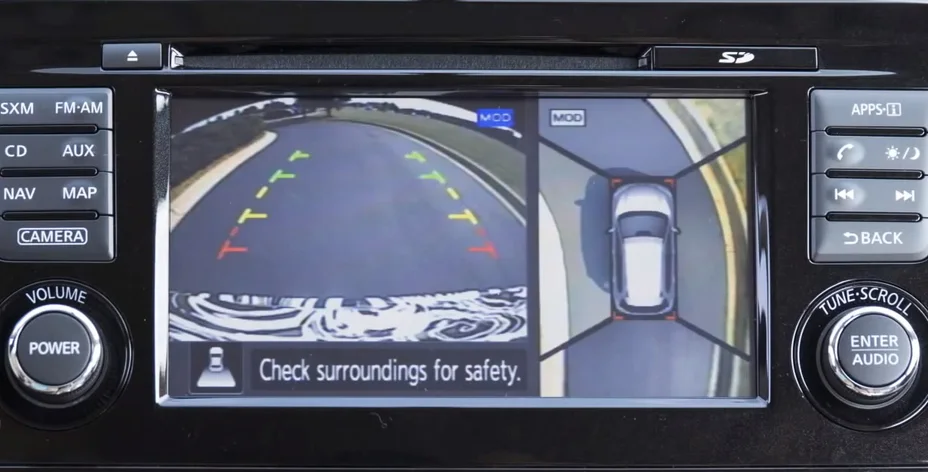
Nissan Around View Monitor alătură perspectiva virtuală de sus și imaginea camerei spate. Sursa: material de presă Nissan News
Cum obține mașina imaginea 360° văzută de sus
Pe ecran, automobilul pare filmat de o cameră suspendată deasupra plafonului. În realitate, perspectiva este construită din imaginile a patru camere ultrawide amplasate în grila frontală, în spate și sub oglinzile laterale. Un calculator corectează fiecare cadru și îl proiectează pe o suprafață virtuală comună.
De aceea, liniile de parcare arată convingător, iar plafonul mașinii este adesea o grafică perfectă. Imaginea nu reproduce însă scena precum o fotografie aeriană. Obiectele care se ridică de la sol pot fi deformate, iar zonele în care se întâlnesc două camere pot ascunde detalii.
De ce sunt necesare obiective foarte largi
Camerele trebuie să surprindă asfaltul lipit de caroserie și să se suprapună cu unitatea vecină. Bosch folosește în descrierea sistemului său patru camere de proximitate cu apertură de 190 de grade. Texas Instruments arată configurații cu patru până la șase camere fisheye.
Obiectivul fisheye oferă acoperirea necesară, dar curbează geometria. În cadrul brut, o linie dreaptă poate arăta ca un arc, iar dimensiunea aparentă se schimbă puternic de la centru spre marginea imaginii. Fără corecție, patru asemenea fluxuri nu ar forma o hartă coerentă.
Unitatea electronică primește fluxurile aproape simultan. Senzorii ultrasonici pot adăuga o măsurare de distanță și avertizări, însă ei nu generează imaginea. Textura asfaltului, a bordurii sau a obstacolului provine din camere.
Calculatorul învață poziția fiecărei camere
Prima etapă este corecția distorsiunii lentilei. Software-ul folosește modelul optic al camerei pentru a aplica o transformare inversă și a îndrepta cadrul. Apoi, o matrice de perspectivă mută pixelii din vederea oblică într-o proiecție care pare privită vertical.
Fiecare cameră are parametri proprii: înălțime, orientare, poziție și deformare optică. Documentația Texas Instruments prezintă o calibrare cu panouri așezate în jurul mașinii. Două camere vecine văd aceleași marcaje, iar algoritmul caută transformările care suprapun punctele comune.
După calibrare, rezultatul este salvat sub forma unor tabele de corespondență. Procesorul nu trebuie să rezolve din nou geometria de la zero pentru fiecare cadru; aplică rapid relația deja calculată între pixelul camerei și poziția din imaginea finală.
Geometria nu rezolvă diferențele de lumină
Cele patru cadre sunt proiectate pe același plan și suprapuse în regiunile comune. Algoritmul de compunere amestecă pixelii lângă margini pentru ca șoferul să nu vadă patru dreptunghiuri separate.
O cameră poate fi în soare, iar cea de pe partea opusă în umbră. Expunerea automată și balansul de alb produc atunci culori diferite pentru aceeași bucată de asfalt. Alinierea fotometrică uniformizează luminozitatea și culoarea înainte de blending.
Modelul automobilului din centru este introdus digital. Camerele orientate spre exterior nu au unghiul necesar pentru a filma plafonul de sus. Grafica acoperă zona ocupată de vehicul și îi oferă șoferului un reper stabil pentru contur și roți.
De ce un stâlp pare culcat
O proiecție 2D obișnuită tratează zona din jur ca pe un plan. Marcajele și baza obstacolelor se află pe acest plan, deci apar în poziții utile. Partea de sus a unui stâlp se află mai aproape de cameră și la altă înălțime; când software-ul o așază tot pe sol, obiectul pare alungit sau înclinat.
Problema se vede și la cusături. Nissan avertizează în manualele sale că un obiect înalt aflat lângă limita dintre două camere poate să nu fie afișat complet. Volvo notează existența unor sectoare oarbe între câmpurile vizuale, unde un obstacol poate deveni vizibil numai foarte aproape de automobil.
Pentru perspectivele 3D, procesarea poate proiecta imaginea pe o suprafață curbată. Texas Instruments descrie un „bol” virtual: plat lângă mașină și ridicat la distanță. Bosch folosește o plasă 3D care se adaptează modelului mediului. Rezultatul permite rotirea punctului de vedere și reprezintă mai natural unele obiecte verticale, fără să transforme sistemul într-o vedere aeriană reală.
De ce o reparație poate cere calibrare
Matricele sunt corecte numai pentru pozițiile în care au fost calibrate camerele. Dacă oglinda este pliată sau ușa deschisă, sectorul lateral nu mai corespunde. După înlocuirea unei oglinzi, a grilei, a barei sau a hayonului, un unghi modificat chiar și puțin poate rupe continuitatea imaginii.
Pe o mașină rulată, sistemul merită testat deasupra unor marcaje drepte. O linie ar trebui să treacă rezonabil dintr-un sector în altul. Dublarea obiectelor, un salt mare între imagini, o zonă rotită sau un panou negru pot indica un obiectiv murdar, o cameră mutată, o conexiune defectă ori o calibrare lipsă.
Murdăria, apa, sarea, gheața și zăpada reduc câmpul vizual. O pată pe lentila mică poate ascunde un obstacol aflat lângă roată. Nici procesarea expunerii nu poate recupera informație pe care senzorul nu a captat-o în întuneric sau în reflexii puternice.
Reper vizual, nu instrument de măsură
Camera 360° este concepută pentru manevre la viteză mică. Ajută la poziționarea între linii și la observarea bordurii, însă distanța de pe ecran poate diferi de cea reală. Șoferul trebuie să folosească și vederea directă, oglinzile și avertizările senzorilor.
Nissan a anunțat Around View Monitor pentru Elgrand în Japonia în 2007. Principiul de bază a rămas același: cadre largi, corecție geometrică, transformare de perspectivă, potrivire de lumină și compunere în timp real. Evoluția spre camere mai clare și vizualizări 3D nu elimină cusăturile sau nevoia unei calibrări precise.