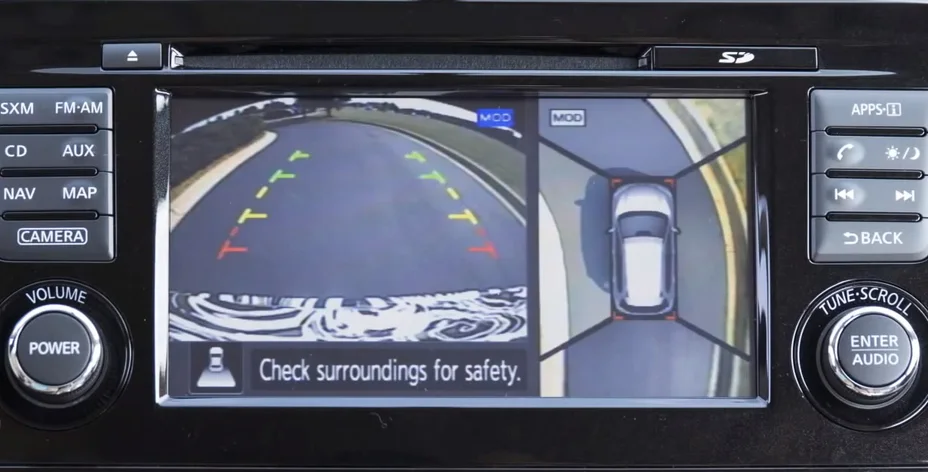
Nissan Around View Monitor combina la vista cenital calculada con la imagen trasera. Fuente: material de prensa de Nissan News
Cómo crea un coche la vista cenital de 360 grados
La imagen que parece grabada desde varios metros por encima del coche no procede de una cámara aérea. Un sistema de visión 360° habitual emplea cuatro cámaras ultra gran angulares: una delante, otra detrás y dos bajo los retrovisores. La unidad electrónica corrige cada vídeo y construye una perspectiva virtual desde arriba.
Las líneas de aparcamiento suelen resultar convincentes porque están sobre el plano para el que se calcula la proyección. Los objetos altos pueden inclinarse, estirarse o desaparecer parcialmente en las uniones. El coche situado en el centro suele ser un modelo gráfico, pues las cámaras exteriores no pueden fotografiar el techo desde arriba.
Cuatro ojos con zonas comunes
Bosch explica una disposición con cámaras de corto alcance y 190 grados de apertura. La frontal se instala en la parrilla o el paragolpes, la trasera cerca del portón o la matrícula y las laterales en los espejos. Sus campos se solapan para que el programa encuentre referencias compartidas.
Texas Instruments describe sistemas de cuatro a seis cámaras fisheye. El objetivo capta el suelo junto a las ruedas, pero curva las líneas rectas y cambia la escala hacia los bordes. Antes de combinar los fotogramas hay que deshacer esa deformación.
Los sensores ultrasónicos pueden aportar distancias y avisos, aunque no crean la imagen. El asfalto y los obstáculos que aparecen en pantalla proceden de las cámaras; la información de ultrasonidos se superpone o se usa en otras funciones de aparcamiento.
Calibrar y cambiar la perspectiva
El procesador conoce la posición, altura, orientación y óptica de cada unidad. Primero aplica una corrección inversa a la distorsión fisheye. Después, una matriz transforma la vista oblicua en una proyección sobre un plano común que parece observado verticalmente.
La calibración puede realizarse con paneles marcados alrededor del vehículo. Dos cámaras vecinas ven los mismos puntos y el algoritmo calcula cómo hacerlos coincidir. Los parámetros se guardan en tablas de correspondencia, lo que permite transformar cada nuevo fotograma en tiempo real.
La ubicación exacta es decisiva. No basta con que una cámara nueva encaje físicamente: su ángulo debe corresponder a los valores que usa el procesador.
Igualar luz y color antes de unir
Con la geometría corregida, las regiones superpuestas todavía pueden mostrar cortes. El algoritmo mezcla los píxeles próximos a los límites para suavizar el paso de la cámara frontal a la lateral o trasera.
También debe resolver diferencias de exposición. Una lente puede mirar hacia el sol y otra quedar en sombra, de modo que el mismo pavimento tendrá tonos distintos. Texas Instruments denomina alineación fotométrica al ajuste de brillo, color y balance de blancos previo al blending.
Las versiones 3D proyectan el vídeo alrededor de un modelo digital del automóvil. Bosch emplea una malla dinámica del entorno. Texas Instruments documenta una superficie similar a un cuenco: plana cerca del vehículo y elevada a distancia. Así se generan ángulos móviles y algunos objetos verticales parecen menos deformados.
El origen de los postes doblados
La composición 2D presupone una superficie plana. La base de un poste encaja en ella; su parte superior no. Cuando el sistema proyecta todos los píxeles sobre el suelo, el poste parece caer hacia fuera o crecer de forma extraña.
Las costuras añaden otro riesgo. Nissan advierte que un objeto alto próximo al límite de dos cámaras puede no mostrarse entero. Volvo identifica sectores ciegos entre campos visuales y señala que un obstáculo puede permanecer oculto hasta quedar muy cerca.
Una vista 3D reduce ciertos artefactos, pero no elimina oclusiones. Si un objeto cercano tapa lo que hay detrás, el procesador carece de esos píxeles y no debe inventarlos.
Qué ocurre después de una reparación
Las transformaciones solo siguen siendo válidas mientras las cámaras permanezcan en la posición calibrada. Un retrovisor plegado, una puerta abierta o un soporte desplazado alteran el sector correspondiente. Reparar espejo, parrilla, paragolpes o portón puede exigir la calibración definida por el fabricante.
En un coche usado, conviene activar la función sobre marcas rectas. Las líneas deberían continuar de un sector a otro sin saltos grandes. Una imagen doble, girada, negra o claramente desalineada puede indicar suciedad, fallo, montaje incorrecto o falta de calibración.
Agua, barro, sal, hielo y nieve reducen el campo visible. Una mancha pequeña sobre la lente oculta una zona relevante junto a la carrocería. El procesado tampoco recupera detalle que el sensor perdió por oscuridad o reflejos fuertes.
Ayuda visual, no mapa exacto
La cámara 360° ayuda a colocar las ruedas y evitar bordillos a baja velocidad. No mide todas las distancias con precisión y puede omitir un obstáculo en una costura. Los espejos, la observación directa y los sensores siguen siendo necesarios.
Nissan anunció Around View Monitor para el Elgrand japonés en 2007. Las pantallas y el renderizado 3D han mejorado, pero el principio conserva cuatro pasos: corregir la lente, transformar la perspectiva, igualar la imagen y unir los flujos en tiempo real.