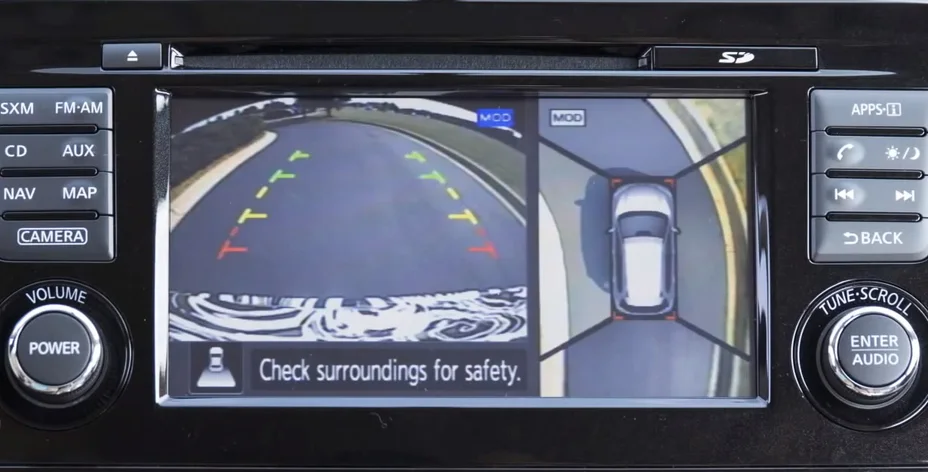
Nissan Around View Monitor associe la vue aérienne calculée à l'image arrière. Source : support presse Nissan News
Comment une voiture crée sa vue aérienne à 360°
L'image qui semble filmée plusieurs mètres au-dessus de la voiture est une reconstruction. Un système 360° courant emploie quatre caméras ultra grand-angle : à l'avant, à l'arrière et sous chaque rétroviseur. Un calculateur corrige leurs vidéos puis les projette dans une perspective virtuelle vue du dessus.
Le résultat fonctionne bien pour les marquages et les bordures, proches du plan utilisé par le calcul. Un poteau ou un piéton peut en revanche paraître étiré, penché ou coupé à une jonction. La voiture au centre est généralement un modèle graphique, puisque les caméras extérieures ne voient pas réellement son toit.
Des champs de vision qui se recouvrent
Bosch décrit quatre caméras de proximité dotées d'une ouverture de 190 degrés. L'une regarde vers l'avant, une autre vers l'arrière et les deux dernières sont intégrées aux rétroviseurs. Le chevauchement permet au logiciel d'identifier les mêmes repères dans deux images voisines.
Texas Instruments documente des configurations de quatre à six objectifs fisheye. Leur angle très large montre le sol près des roues, mais courbe les lignes droites. Il faut supprimer cette distorsion avant de composer une vue cohérente.
Les capteurs ultrasoniques peuvent ajouter une mesure de distance, des alertes ou une fonction de freinage à faible vitesse. Ils ne produisent pas l'image de l'asphalte : les pixels affichés viennent des caméras.
Corriger l'objectif puis la perspective
Le calculateur connaît la hauteur, l'orientation, la position et la déformation optique de chaque caméra. Il commence par appliquer le modèle inverse de l'objectif fisheye. Une ligne de stationnement courbe dans le flux brut redevient exploitable.
Une matrice transforme ensuite la prise de vue oblique en projection sur un plan commun, comme si elle était observée verticalement. Chaque caméra possède sa propre matrice.
La calibration peut utiliser des panneaux marqués disposés autour du véhicule. Deux caméras adjacentes voient des points communs, et l'algorithme cherche la transformation qui les superpose. Les résultats sont mémorisés dans des tables afin d'être appliqués rapidement à chaque nouvelle image.
Uniformiser quatre vidéos différentes
Après la correction géométrique, les zones de recouvrement doivent encore être fusionnées. Le logiciel sélectionne et mélange les pixels près des frontières pour masquer le passage d'une caméra à l'autre.
La lumière complique le travail. Un côté peut être au soleil et l'autre dans l'ombre, avec des expositions et balances des blancs différentes. L'alignement photométrique décrit par Texas Instruments rapproche luminosité et couleurs avant le mélange final.
Les systèmes 3D appliquent les vidéos autour d'un modèle numérique de la voiture. Bosch évoque un maillage dynamique adapté à l'environnement. Texas Instruments utilise une surface en forme de bol, plate près du véhicule et relevée au loin. Cette géométrie permet de tourner le point de vue et restitue mieux certains volumes.
Pourquoi les objets verticaux se couchent
La vue 2D de base suppose que le monde est plat. Le pied d'une borne correspond à cette hypothèse, mais son sommet se trouve à une autre hauteur. Projetés eux aussi sur le sol, les pixels supérieurs semblent s'éloigner et la borne paraît inclinée.
Les coutures créent une seconde limite. Nissan prévient qu'un objet haut placé entre deux secteurs peut ne pas apparaître entièrement. Volvo signale des angles morts aux jonctions, où un obstacle peut rester invisible jusqu'à se trouver très près.
La 3D réduit certains défauts sans créer d'information absente. Un objet proche peut toujours masquer ce qui se trouve derrière lui, car toutes les caméras sont montées bas sur la carrosserie.
Une position précise après réparation
Les matrices restent justes seulement si la caméra conserve la pose calibrée. Un rétroviseur rabattu, une porte ouverte ou un support déplacé suffit à fausser un secteur. Le remplacement d'un miroir, d'une calandre, d'un pare-chocs ou d'un hayon peut imposer la procédure de calibration du constructeur.
Sur une voiture d'occasion, des lignes droites permettent un contrôle simple. Elles doivent traverser les limites sans décalage majeur. Une image doublée, tournée, noire ou mal alignée peut révéler une lentille sale, une panne, un montage imprécis ou une calibration omise.
Boue, eau, sel, glace et neige masquent directement une partie de la scène. Un reflet intense ou l'obscurité réduit également le détail. Le traitement peut corriger l'exposition, pas recréer des pixels jamais enregistrés.
Une aide au stationnement, pas une mesure absolue
La vue 360° aide à placer les roues et éviter une bordure à faible vitesse. Les distances apparentes peuvent différer de la réalité et une couture peut cacher un obstacle. Observation directe, rétroviseurs et capteurs restent indispensables.
Nissan a annoncé Around View Monitor sur l'Elgrand japonais en 2007. La résolution et les rendus 3D ont progressé, mais la recette demeure : corriger la lentille, transformer la perspective, égaliser les flux puis les assembler en temps réel.